6.4.2 向量在物理中的应用举例

人教 A 版 · 本节 2 页原书扫描(原文)+ 本站重写的讲解与习题详解没有考过 ↓

原书扫描页(人教 A 版原文)
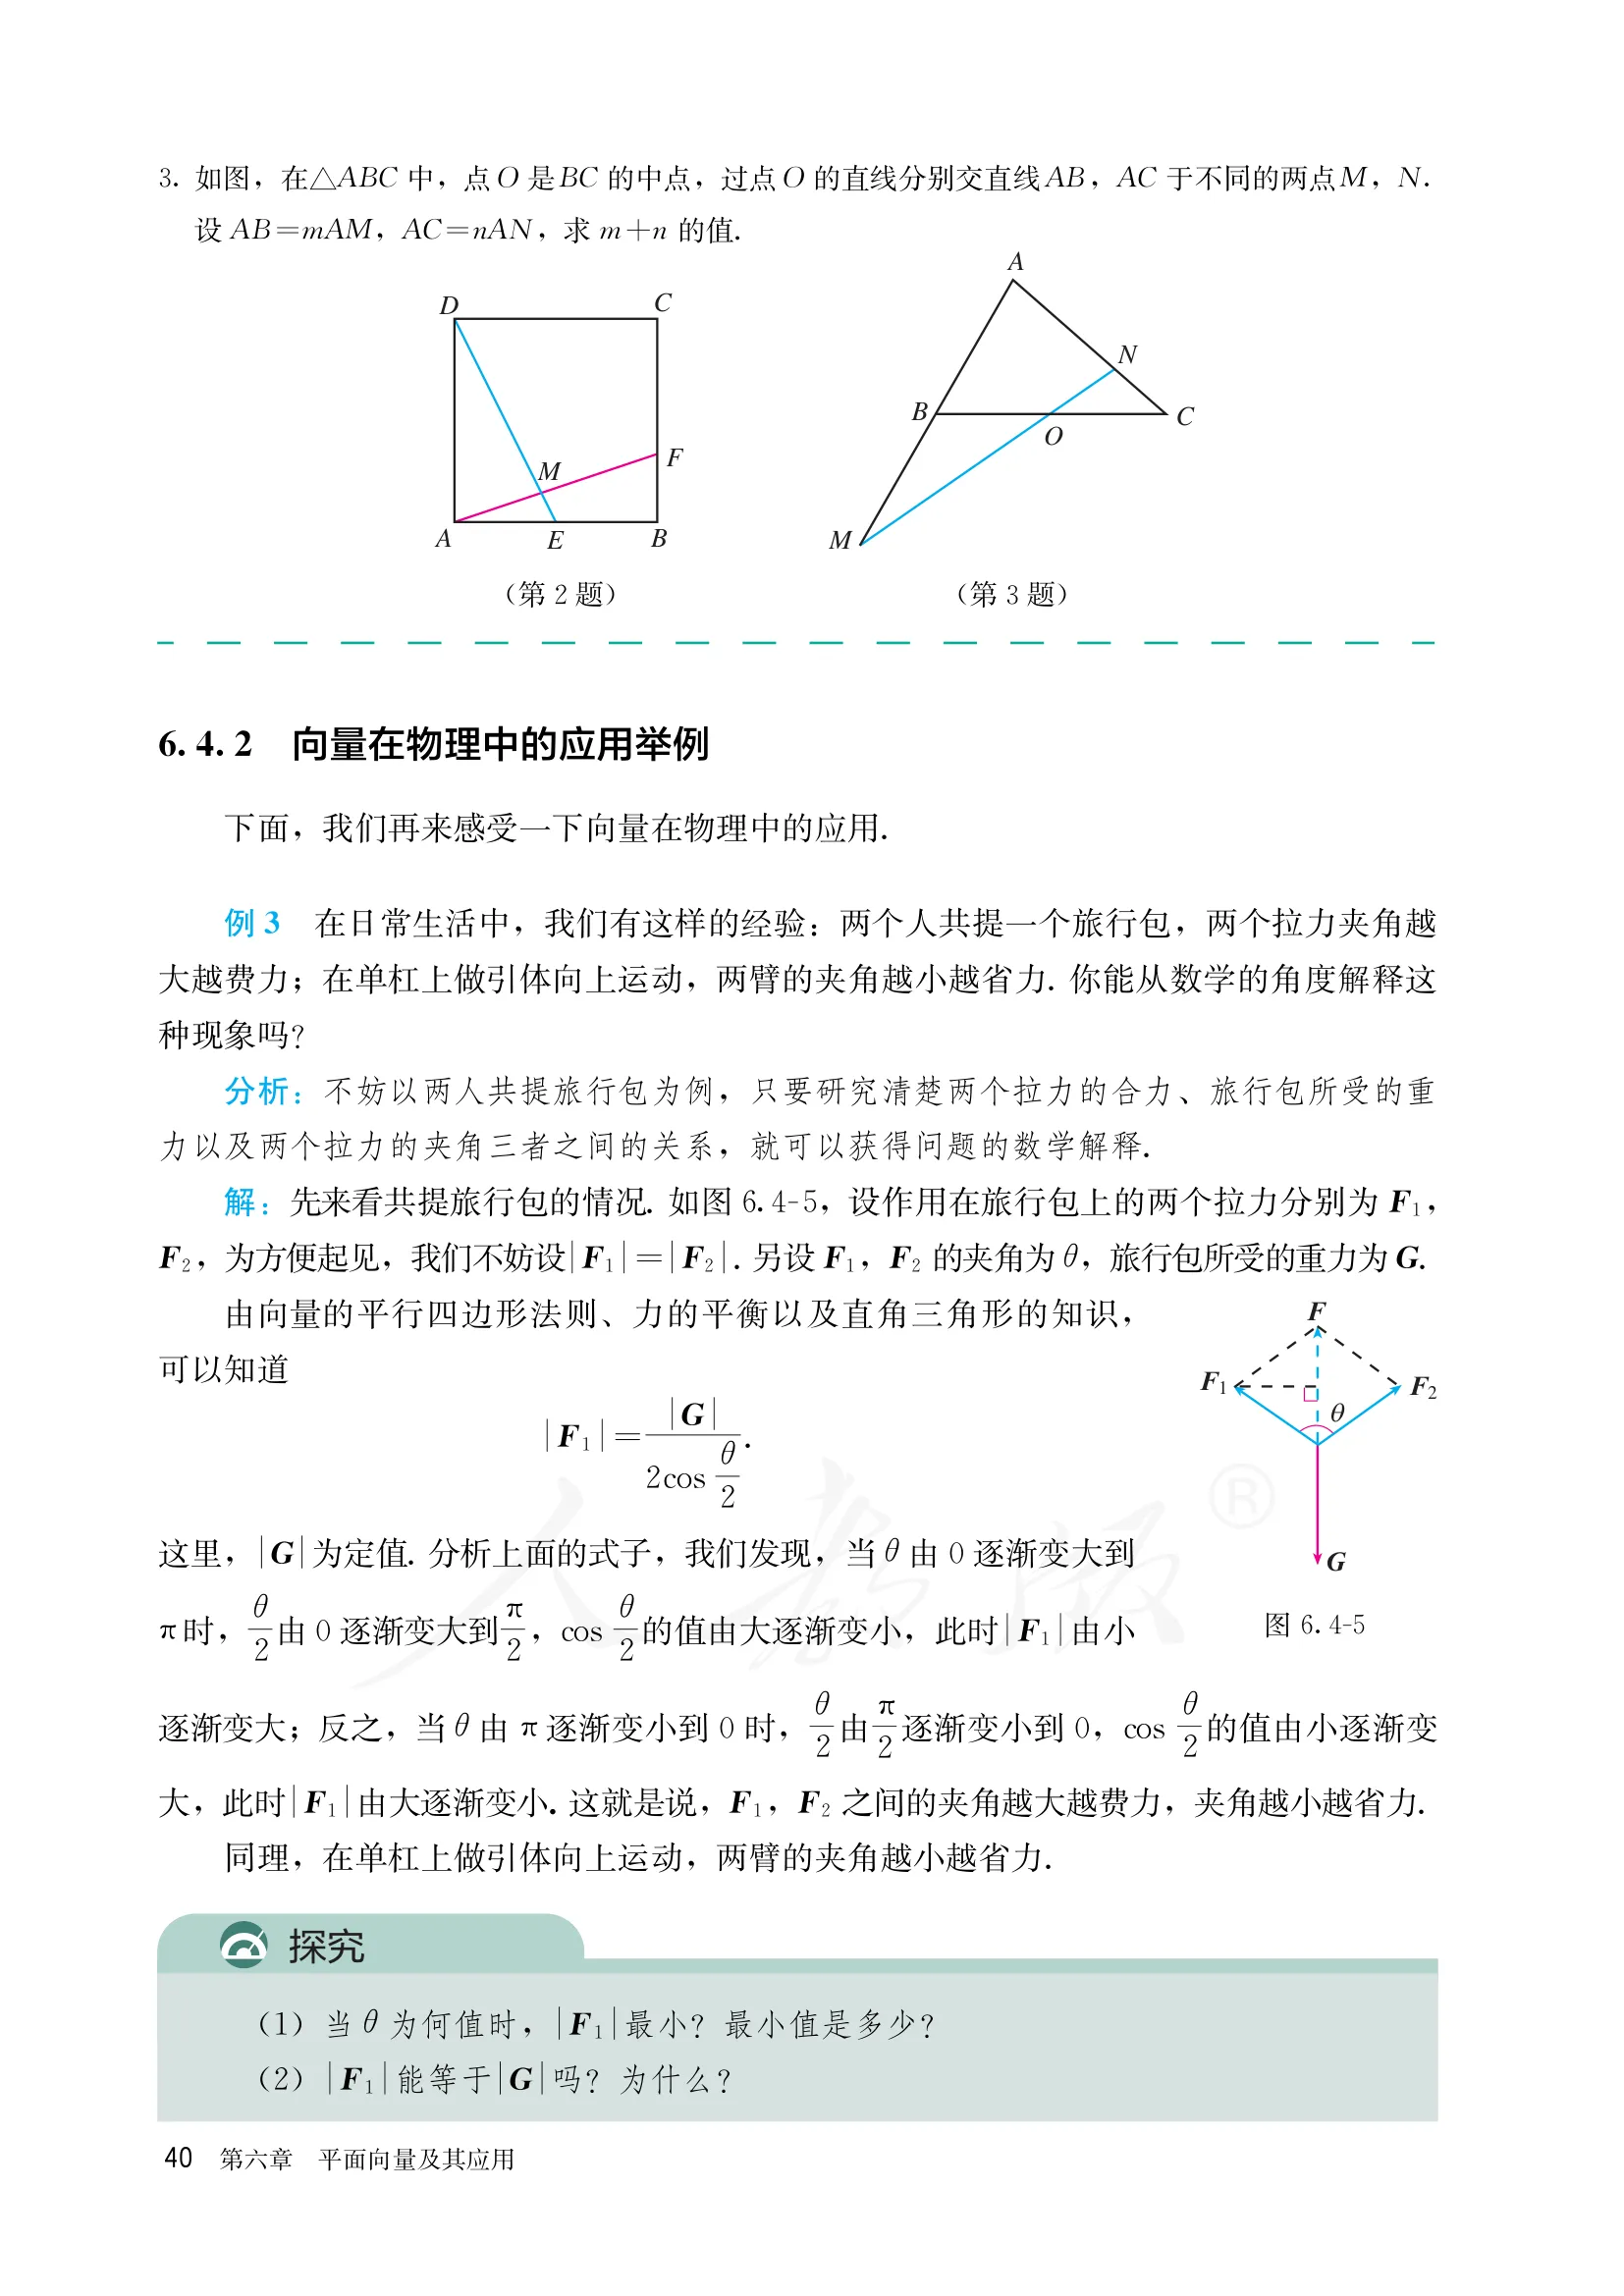
原书 page-0047
page-0047
原书 page-0048
page-0048

考过本节的真题

没有考过

本站语料里还没有一道真题考到这一节:现有攻略中没有任何一篇,经由引本节作教材出处的实体连到本节。这一段是两跳派生的(节 ← 实体 ← 攻略),源里没有「节 → 题」的手写声明——新的攻略一上站,清单会自己长出来。它说的是本站已上站的那些卷子里没有考到,不是「高考不考这一节」。

讲解

本站对这一节的重写(不是原书转写):顺序可重组、推导可补全,目标是易读易学 + 与真题关联。原文以上方扫描图为准。

这一节没有新知识点,全部是把前面几节的向量运算搬进物理情境。 真正要练的是两个方向的翻译:把物理条件翻译成向量式子, 再把算出来的式子翻译回物理结论。两个例题各练一种运算—— 例 3 练力的合成,用平行四边形法则; 例 4 练速度的合成,难点是自己判断合速度该指向哪儿。

下面,我们再来感受一下向量在物理中的应用.

一、例 3:为什么夹角越大越费力

例3 在日常生活中,我们有这样的经验:两个人共提一个旅行包,两个拉力夹角越大越费力;在单杠上做引体向上运动,两臂的夹角越小越省力.你能从数学的角度解释这种现象吗?

分析:不妨以两人共提旅行包为例,只要研究清楚两个拉力的合力、旅行包所受的重力以及两个拉力的夹角三者之间的关系,就可以获得问题的数学解释.

这句”分析”其实已经把解法定死了:题目问的是费力还是省力, 费力就是单只手的拉力 ∣F1∣|F_1| 变大,所以只要把 ∣F1∣|F_1| 写成 θ\theta 的函数, 再看这个函数的单调性。

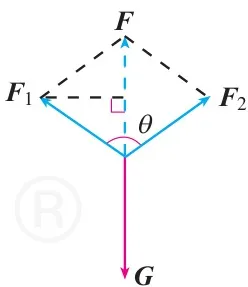
解:先来看共提旅行包的情况. 如图 6.4-5,设作用在旅行包上的两个拉力分别为 F1F_{1} , F2F_{2} ,为方便起见,我们不妨设 ∣F1∣=∣F2∣\left|F_{1}\right|=\left|F_{2}\right| . 另设 F1F_{1} , F2F_{2} 的夹角为 θ\theta ,旅行包所受的重力为 G.

由向量的平行四边形法则、力的平衡以及直角三角形的知识,可以知道
∣F1∣=∣G∣2cos⁡θ2.| \boldsymbol {F} _ {1} | = \frac {| \boldsymbol {G} |}{2 \cos \frac {\theta}{2}}.

这个公式是三步拼出来的,每一步都要交代:

  1. 力的平衡:旅行包不动,所受合力为零,所以 F1+F2F_1+F_2 与 GG 大小相等、方向相反, 即 ∣F1+F2∣=∣G∣|F_1+F_2|=|G|,方向竖直向上。
  2. 平行四边形法则加上等腰:因为 ∣F1∣=∣F2∣|F_1|=|F_2|, 以 F1F_1、F2F_2 为邻边的平行四边形是菱形,而菱形的对角线平分内角, 所以合力方向恰好把夹角 θ\theta 平分,F1F_1 与合力的夹角是 θ2\dfrac\theta2。
  3. 直角三角形:菱形的对角线互相垂直,把合力投影回 F1F_1 上就得到

∣F1+F2∣=2∣F1∣cos⁡θ2|F_1+F_2|=2|F_1|\cos\frac\theta2

再与第 1 步的 ∣F1+F2∣=∣G∣|F_1+F_2|=|G| 合起来,就是课本那个式子。

“不妨设 ∣F1∣=∣F2∣|F_1|=|F_2|“这一句不能当成废话。两个人力气不一样时结论仍然成立, 但那要用余弦定理去算,不是这里的两行。设成相等是为了让菱形出现, 把问题压成一道初中几何。

这里, ∣G∣|\pmb{G}| 为定值.分析上面的式子,我们发现,当 θ\theta 由0逐渐变大到π\pi 时, θ2\frac{\theta}{2} 由0逐渐变大到 π2\frac{\pi}{2} , cos⁡θ2\cos \frac{\theta}{2} 的值由大逐渐变小,此时 ∣F1∣|\pmb{F}_1| 由小

逐渐变大;反之,当 θ\theta 由 π\pi 逐渐变小到0时,θ2\frac{\theta}{2} 由 π2\frac{\pi}{2} 逐渐变小到0,cos⁡θ2\cos \frac{\theta}{2} 的值由小逐渐变大,此时 ∣F1∣|F_1| 由大逐渐变小。这就是说,F1,F2F_1, F_2 之间的夹角越大越费力,夹角越小越省力。

这一段做的就是单调性讨论,只是没用”单调”两个字。链条是

θ↑ ⟹ θ2↑ ⟹ cos⁡θ2↓ ⟹ ∣F1∣=∣G∣2cos⁡θ2↑\theta\uparrow\ \Longrightarrow\ \frac\theta2\uparrow\ \Longrightarrow\ \cos\frac\theta2\downarrow\ \Longrightarrow\ |F_1|=\frac{|G|}{2\cos\frac\theta2}\uparrow

能这样一路推下去,靠的是 θ2\dfrac\theta2 落在 [0,π2)\left[0,\dfrac\pi2\right) 里, 余弦函数在这一段上递减而且恒为正。θ\theta 取不到 π\pi:真取到了, 两个拉力方向相反、合力为零,包就掉下去了;式子里也正好是分母趋于零、 ∣F1∣|F_1| 无限增大。

同理,在单杠上做引体向上运动,两臂的夹角越小越省力.

探究两问

(1) 当 θ\theta 为何值时, ∣F1∣\left|F_{1}\right| 最小?最小值是多少?

(2) ∣F1∣|F_{1}| 能等于 ∣G∣|G| 吗?为什么?

事实上,要使 ∣F1∣|F_{1}| 最小,只需 cos⁡θ2\cos \frac{\theta}{2} 最大,此时 cos⁡θ2=1\cos \frac{\theta}{2} = 1 ,可得 θ=0\theta = 0 .于是 ∣F1∣|F_{1}| 的最小值为 ∣G∣2\frac{|G|}{2} .若要使 ∣F1∣=∣G∣|F_{1}| = |G| ,只需 cos⁡θ2=12\cos \frac{\theta}{2} = \frac{1}{2} ,此时 θ2=π3\frac{\theta}{2} = \frac{\pi}{3} ,即 θ=2π3\theta = \frac{2\pi}{3}

(1) ∣G∣|G| 是定值,要 ∣F1∣|F_1| 最小就要 cos⁡θ2\cos\dfrac\theta2 最大。 在 θ2∈[0,π2)\dfrac\theta2\in\left[0,\dfrac\pi2\right) 上余弦的最大值在左端点取到, 即 cos⁡θ2=1\cos\dfrac\theta2=1、θ=0\theta=0,此时

∣F1∣min⁡=∣G∣2|F_1|_{\min}=\frac{|G|}{2}

这个结果的物理意思很直白:两只手都竖直向上提,每只手正好分担一半重量。 再想省力是不可能的,因为两只手加起来必须扛住整个重力。

(2) 能。令 ∣G∣2cos⁡θ2=∣G∣\dfrac{|G|}{2\cos\frac\theta2}=|G|,得 cos⁡θ2=12\cos\dfrac\theta2=\dfrac12, 于是 θ2=π3\dfrac\theta2=\dfrac\pi3,即 θ=2π3\theta=\dfrac{2\pi}3。 也就是说,两臂张到 120∘120^\circ 时,每只手用的力已经等于包的全部重量, 再张开还要更大。这是”夹角越大越费力”最有冲击力的一个数据点。

二、例 4:航程最短怎么翻译成向量条件

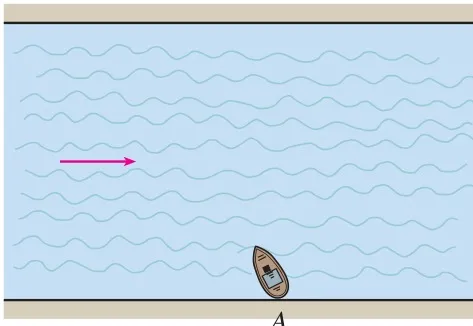
例 4 如图 6.4-6,一条河两岸平行,河的宽度 d=500 md=500\ m ,一艘船从河岸边的 A 地出发,向河对岸航行。已知船的速度 v1v_{1} 的大小为 ∣v1∣=10 km/h\left|v_{1}\right|=10\ km/h ,水流速度 v2v_{2} 的大小为 ∣v2∣=2 km/h\left|v_{2}\right|=2\ km/h ,那么当航程最短时,这艘船行驶完全程需要多长时间(精确到 0.1 min)?

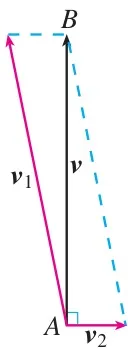
分析:如果水是静止的,那么船只要取垂直于河岸的方向行驶,就能使航程最短,此时所用时间也是最短的。考虑到水的流速,要使航程最短,船的速度与水流速度的合速度 v 必须垂直于河岸。

整道题的难点全在”分析”这一句:航程最短,等价于实际走的路线垂直于河岸, 也就等价于合速度 vv 垂直于河岸。船头指的方向是 v1v_1, 船实际走的方向却是 v=v1+v2v=v_1+v_2,要垂直河岸的是后者,不是前者。

解:设点 B 是河对岸一点,AB 与河岸垂直,那么当这艘船实际沿着 AB 方向行驶时,船的航程最短.

如图6.4-7,设 v=v1+v2\pmb {v} = \pmb{v}_1 + \pmb{v}_2 ,则

∣v∣=∣v1∣2−∣v2∣2=96(km/h).\mid \boldsymbol {v} \mid = \sqrt {\mid \boldsymbol {v} _ {1} \mid^ {2} - \mid \boldsymbol {v} _ {2} \mid^ {2}} = \sqrt {9 6} (\mathrm{km/h}).

根号里为什么是减法,这一步最容易错。把三个向量摆成一个三角形: v2v_2 沿河岸,vv 垂直河岸,v1=v−v2v_1=v-v_2 把它们连起来。 直角夹在 vv 与 v2v_2 之间, 所以 v1v_1 是这个直角三角形的斜边,于是

∣v1∣2=∣v∣2+∣v2∣2 ⟹ ∣v∣=∣v1∣2−∣v2∣2=100−4=96|v_1|^2=|v|^2+|v_2|^2\ \Longrightarrow\ |v|=\sqrt{|v_1|^2-|v_2|^2}=\sqrt{100-4}=\sqrt{96}

写成加法,就是把 v1v_1 当成了直角边,那对应的是”船头垂直河岸”的另一种开法。

此时,船的航行时间

t=d∣v∣=0.596×60≈3.1(min).t = \frac {d}{| \boldsymbol {v} |} = \frac {0 . 5}{\sqrt {9 6}} \times 6 0 \approx 3. 1 (\mathrm{min}).

所以,当航程最短时,这艘船行驶完全程需要 3.1 min.

式子里的 0.50.5 和那个 ×60\times 60 是两次单位换算: 河宽 500 m500\ \mathrm{m} 要先化成 0.5 km0.5\ \mathrm{km},才能和 km/h\mathrm{km/h} 相除; 除完得到的是小时,再乘 6060 化成分钟。两处只要漏一处,答案就差着量级。

附带一个课本没算、但值得算的对照

“航程最短”和”用时最短”在有水流时不是同一件事。本题问的是航程最短,答案 3.1 min3.1\ \mathrm{min}。 若改问用时最短,就该让船头 v1v_1 直接垂直河岸—— 这时垂直于河岸的速度分量是满的 10 km/h10\ \mathrm{km/h}:

tmin⁡=0.510 h=0.05 h=3 mint_{\min}=\frac{0.5}{10}\ \mathrm{h}=0.05\ \mathrm{h}=3\ \mathrm{min}

比 3.1 min3.1\ \mathrm{min} 还快,代价是船被水冲下去一段,实际航程变成

100+4×0.05≈0.51 km>0.5 km\sqrt{100+4}\times 0.05\approx 0.51\ \mathrm{km}>0.5\ \mathrm{km}

静水时两个”最短”重合,一旦有水流就分家了,读题要看清问的是哪一个。

三、顺带把”功”复习一遍

本节练习第 1 题考的不是合成,而是 §6.2.4 学过的数量积: 常力 FF 使物体产生位移 ss,所做的功是

W=F⋅s=∣F∣ ∣s∣cos⁡θW=F\cdot s=|F|\,|s|\cos\theta

这里有三件事要记住:功是数量积,算出来是一个实数,不是向量; θ\theta 是 FF 与 ss 的夹角,不是 FF 与水平方向的夹角; θ\theta 为钝角时 W<0W<0,表示这个力做的是负功。 题目给了坐标时最省事,直接用 §6.3.5 的坐标公式

W=F⋅s=x1x2+y1y2W=F\cdot s=x_1x_2+y_1y_2

连夹角都不必求。

四、常见错法

  • 把 ∣v∣=∣v1∣2−∣v2∣2|v|=\sqrt{|v_1|^2-|v_2|^2} 写成加法。v1v_1 是斜边不是直角边, 判断依据是”直角夹在 vv 与 v2v_2 之间”。
  • 把航程最短当成用时最短。上面已经算过,两者答案不同、路线也不同。
  • 忘了把河宽 500 m500\ \mathrm{m} 化成 0.5 km0.5\ \mathrm{km} 就直接相除。
  • 把 ∣F1∣=∣G∣2cos⁡θ2|F_1|=\dfrac{|G|}{2\cos\frac\theta2} 套在两个拉力不相等的情形上。 这个公式的前提就是那句”不妨设”,靠的是菱形对角线平分内角。
  • 把 θ\theta 的取值范围写成闭区间。θ=π\theta=\pi 时合力为零、托不住重物, 这个端点在物理上取不到。
  • 算功时忘了结果是实数。WW 不是向量,而且力与位移成钝角时它是负的。

习题详解(本站解答,无官方答案可核)

人教 A 版学生用书不含答案,教师用书与全解不在本站语料里——因此本节习题的解答无官方答案可核,它们是本站写的。每一道都过了独立 verifier 的 refute 优先复核(默认它有问题,找不出问题才放行),但那不等于官方标准答案:拿它对思路,别拿它对分。

本目录下两页各带一组题:

  • page-0047(印刷第 40 页)的页首是 §6.4.1「练习」第 3 题—— 第 1、2 题的题干排在上一页,归上一目录,本页只留下了第 2 题的插图;
  • page-0048(印刷第 41 页)是 §6.4.2 自己的「练习」三道。

共 4 道。后三道全是物理题,套路完全一致:

先把每一个力或速度写成向量,再用平衡条件(合力为零)或合成条件(合速度等于向量和)列式,最后落到数量积或余弦定理上去算。

§6.4.1 练习(第 40 页)第 3 题

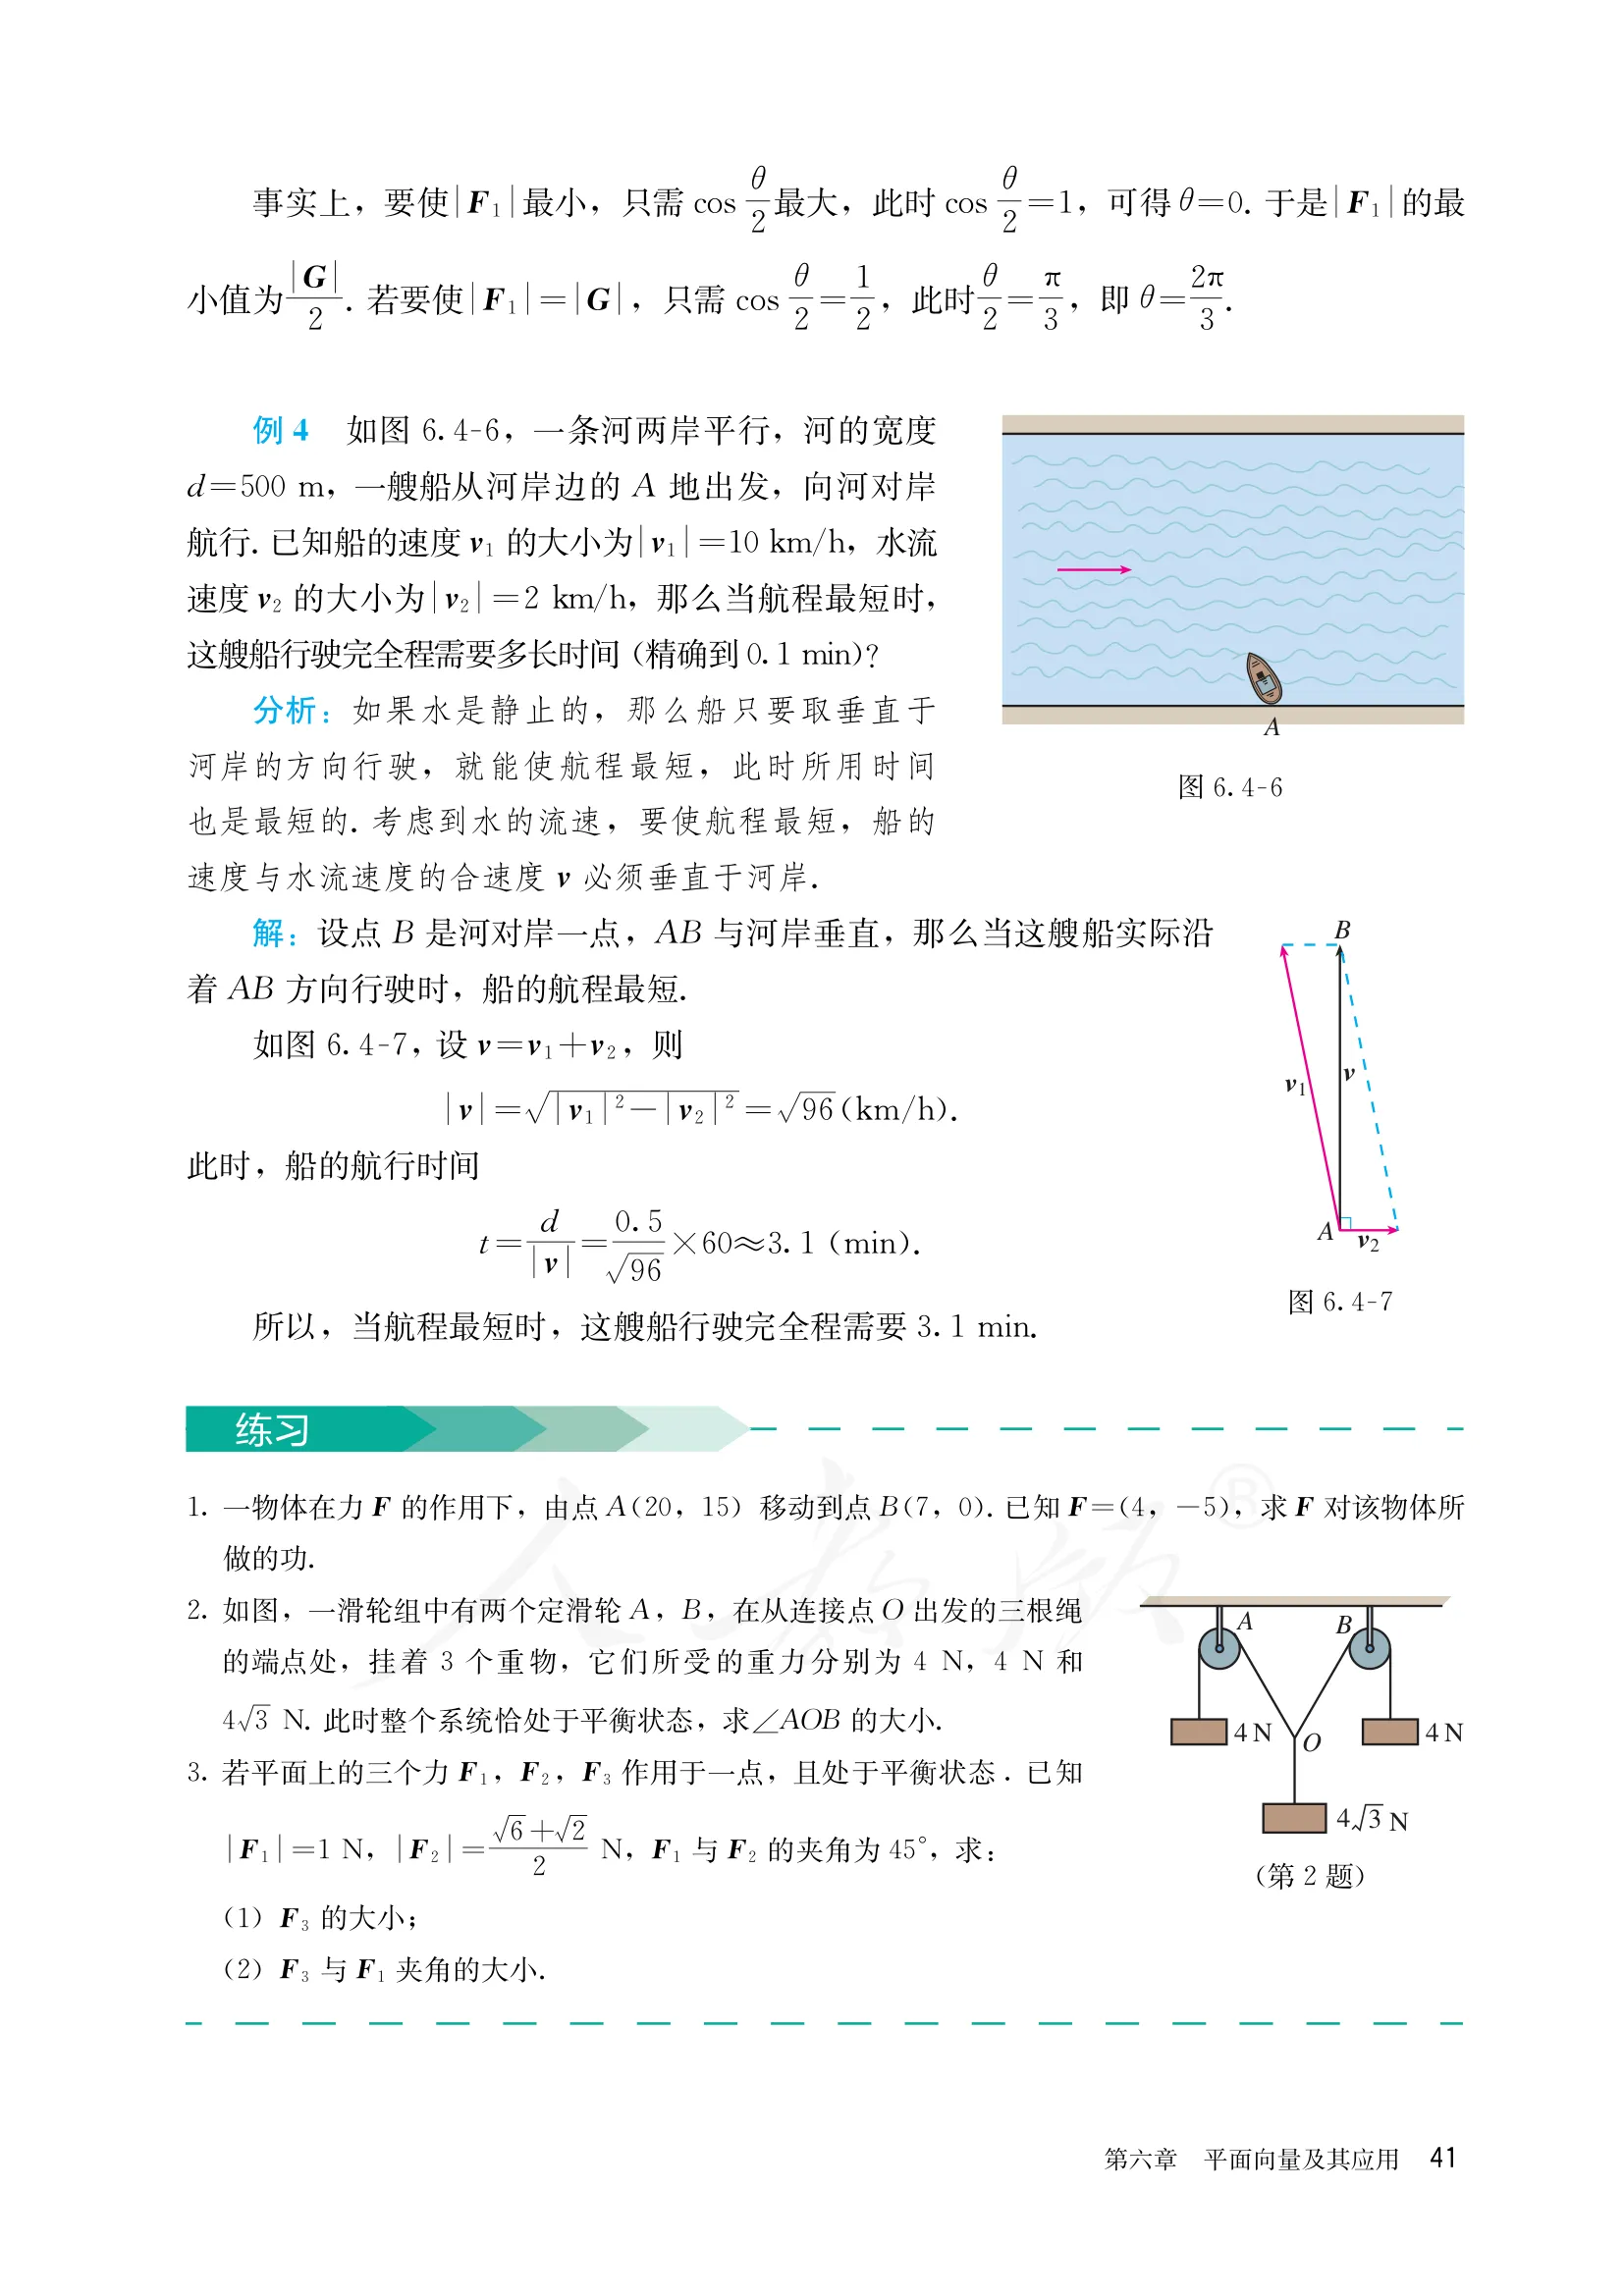
  1. 如图,在 △ABC\triangle ABC 中,点 OO 是 BCBC 的中点,过点 OO 的直线分别交直线 ABAB,ACAC 于不同的两点 MM,NN。设 AB=mAMAB = mAM,AC=nANAC = nAN,求 m+nm + n 的值。

(第3题)

先看清题面说的是”直线 ABAB,直线 ACAC“,不是线段。图里 MM 就落在 ABAB 的延长线上、 落在三角形外面,NN 才在线段 ACAC 上。所以 mm、nn 未必都大于 11, 下面的推导也不能依赖 MM、NN 的具体位置。

第一步:把 AO→\overrightarrow{AO} 用 AM→\overrightarrow{AM}、AN→\overrightarrow{AN} 表示

设 AB→=a\overrightarrow{AB}=\boldsymbol a,AC→=b\overrightarrow{AC}=\boldsymbol b,它们不共线。 OO 是 BCBC 的中点,所以

AO→=12(a+b)\overrightarrow{AO}=\frac12\left(\boldsymbol a+\boldsymbol b\right)

由 AB→=mAM→\overrightarrow{AB}=m\overrightarrow{AM}、AC→=nAN→\overrightarrow{AC}=n\overrightarrow{AN} 直接代入:

AO→=12(mAM→+nAN→)=m2AM→+n2AN→\overrightarrow{AO}=\frac12\left(m\overrightarrow{AM}+n\overrightarrow{AN}\right)=\frac m2\overrightarrow{AM}+\frac n2\overrightarrow{AN}

(顺带说明 m≠0m\neq 0、n≠0n\neq 0:若 m=0m=0 则 AB→=0\overrightarrow{AB}=\boldsymbol 0,与 AA、BB 是三角形的两个顶点矛盾。)

第二步:用 MM、OO、NN 共线逼出系数关系

MM、OO、NN 在同一条直线上,所以存在实数 tt 使 MO→=tMN→\overrightarrow{MO}=t\overrightarrow{MN},即

AO→−AM→=t(AN→−AM→)\overrightarrow{AO}-\overrightarrow{AM}=t\left(\overrightarrow{AN}-\overrightarrow{AM}\right)

整理得

AO→=(1−t)AM→+t AN→\overrightarrow{AO}=(1-t)\overrightarrow{AM}+t\,\overrightarrow{AN}

关键的一句是:这样的表示只有一种。AM→\overrightarrow{AM} 与 a\boldsymbol a 共线、 AN→\overrightarrow{AN} 与 b\boldsymbol b 共线,而 a\boldsymbol a、b\boldsymbol b 不共线, 所以 AM→\overrightarrow{AM}、AN→\overrightarrow{AN} 也不共线,{AM→,AN→}\{\overrightarrow{AM},\overrightarrow{AN}\} 是一组基底。由平面向量基本定理,同一个 AO→\overrightarrow{AO} 在这组基底下的系数是唯一的:

m2=1−t,n2=t\frac m2=1-t,\qquad \frac n2=t

第三步:相加

两式相加,tt 自己消掉:

m2+n2=1 ⟹ m+n=2\frac m2+\frac n2=1\ \Longrightarrow\ \boxed{m+n=2}

验算

取 A(0,0)A(0,0)、B(1,0)B(1,0)、C(0,1)C(0,1),则 O(12,12)O\left(\frac12,\frac12\right)。 设 M(μ,0)M(\mu,0) 在直线 ABAB 上,直线 MOMO 与 yy 轴(即直线 ACAC)交于 N(0,μ2μ−1)N\left(0,\dfrac{\mu}{2\mu-1}\right)。于是

m=1μ,n=2μ−1μ,m+n=1+2μ−1μ=2m=\frac1\mu,\qquad n=\frac{2\mu-1}{\mu},\qquad m+n=\frac{1+2\mu-1}{\mu}=2

对任意 μ\mu 都是 22,与 MM 落在线段内还是延长线上无关。 图里 MM 在 BB 外侧对应 μ>1\mu>1,此时 m∈(0,1)m\in(0,1)、n∈(1,2)n\in(1,2),和图形吻合。

这道题的通法值得单独记住:直线上一点用两个端点表示时,系数之和为 11。 以后见到”过某定点的直线交两边于 MM、NN,求系数关系”, 一律先把定点向量用 AM→\overrightarrow{AM}、AN→\overrightarrow{AN} 表示,再让系数和等于 11。

练习(第 41 页)第 1 题

  1. 一物体在力 F\pmb{F} 的作用下,由点 A(20,15)A(20, 15) 移动到点 B(7,0)B(7, 0). 已知 F=(4,−5)\pmb{F} = (4, -5),求 F\pmb{F} 对该物体所做的功.

位移向量就是 AB→\overrightarrow{AB},用终点坐标减起点坐标:

AB→=(7−20, 0−15)=(−13, −15)\overrightarrow{AB}=(7-20,\ 0-15)=(-13,\ -15)

功是力与位移的数量积,按 §6.3.5 的坐标公式算:

W=F⋅AB→=4×(−13)+(−5)×(−15)=−52+75=23W=\boldsymbol F\cdot\overrightarrow{AB}=4\times(-13)+(-5)\times(-15)=-52+75=23

所以 F\boldsymbol F 对该物体所做的功是 2323。 若力以 N\mathrm N、位移以 m\mathrm m 为单位,即 W=23 JW=23\ \mathrm J。

两处容易丢分的地方:一是位移必须是 AB→\overrightarrow{AB} 而不是 BA→\overrightarrow{BA}, 方向反了功就变成 −23-23;二是不要去求夹角再乘余弦, 有坐标时坐标公式一步到位,绕道求 cos⁡θ\cos\theta 只会引进近似误差。

顺带一验:W>0W>0 说明 F\boldsymbol F 与位移成锐角,这个力在做正功。

练习(第 41 页)第 2 题

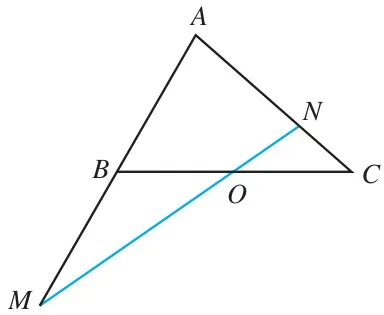
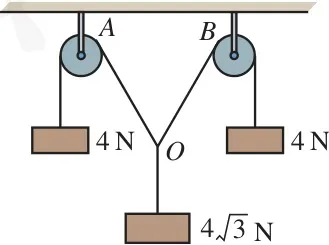
  1. 如图,一滑轮组中有两个定滑轮 A,B,在从连接点 O 出发的三根绳的端点处,挂着 3 个重物,它们所受的重力分别为 4 N,4 N 和 434\sqrt{3} N. 此时整个系统恰处于平衡状态,求 ∠AOB\angle AOB 的大小.

(第2题)

先把三根绳的拉力写清楚

定滑轮只改变绳中拉力的方向,不改变它的大小——这是把”某侧挂着 4 N4\ \mathrm N 的重物” 翻译成”这根绳对 OO 的拉力大小是 4 N4\ \mathrm N“的唯一依据,必须写出来。于是作用在 OO 上的三个力是:

  • 沿 OAOA 方向、大小 4 N4\ \mathrm N 的拉力 FA\boldsymbol F_A;
  • 沿 OBOB 方向、大小 4 N4\ \mathrm N 的拉力 FB\boldsymbol F_B;
  • 竖直向下、大小 43 N4\sqrt3\ \mathrm N 的重力 G\boldsymbol G(第三个重物直接挂在 OO 的正下方)。

列平衡方程

系统平衡即三力之和为零:

FA+FB+G=0 ⟹ ∣FA+FB∣=∣G∣=43\boldsymbol F_A+\boldsymbol F_B+\boldsymbol G=\boldsymbol 0 \ \Longrightarrow\ \left|\boldsymbol F_A+\boldsymbol F_B\right|=\left|\boldsymbol G\right|=4\sqrt3

设 ∠AOB=θ\angle AOB=\theta,两边平方并展开:

∣FA+FB∣2=42+42+2×4×4cos⁡θ=32+32cos⁡θ\left|\boldsymbol F_A+\boldsymbol F_B\right|^2=4^2+4^2+2\times4\times4\cos\theta=32+32\cos\theta

32+32cos⁡θ=(43)2=48 ⟹ cos⁡θ=1232+32\cos\theta=\left(4\sqrt3\right)^2=48\ \Longrightarrow\ \cos\theta=\frac12

因为 θ∈(0,π)\theta\in(0,\pi),所以

∠AOB=60∘\boxed{\angle AOB=60^\circ}

换一条路核对

∣FA∣=∣FB∣\left|\boldsymbol F_A\right|=\left|\boldsymbol F_B\right|,所以合力沿 ∠AOB\angle AOB 的平分线, 而合力必须竖直向上,于是两根绳各与竖直方向成 θ2\dfrac\theta2。把竖直分量加起来:

2×4cos⁡θ2=43 ⟹ cos⁡θ2=32 ⟹ θ2=30∘2\times 4\cos\frac\theta2=4\sqrt3\ \Longrightarrow\ \cos\frac\theta2=\frac{\sqrt3}{2} \ \Longrightarrow\ \frac\theta2=30^\circ

同样得到 θ=60∘\theta=60^\circ。这条路和例 3 里 ∣F1∣=∣G∣2cos⁡θ2|F_1|=\dfrac{|G|}{2\cos\frac\theta2} 是同一个式子, 只是这里已知力反求角。

练习(第 41 页)第 3 题

  1. 若平面上的三个力 F1F_{1} , F2F_{2} , F3F_{3} 作用于一点,且处于平衡状态.已知 ∣F1∣=1 N,∣F2∣=6+22 N, F1\left|F_{1}\right|=1\ N,\left|F_{2}\right|=\frac{\sqrt{6}+\sqrt{2}}{2}\ N,\ F_{1} 与 F2F_{2} 的夹角为 45∘45^{\circ} ,求:

(1) F3F_{3} 的大小;

(2) F3F_{3} 与 F1F_{1} 夹角的大小.

(1) F3\boldsymbol F_3 的大小

三力平衡,所以 F3=−(F1+F2)\boldsymbol F_3=-\left(\boldsymbol F_1+\boldsymbol F_2\right), 两者大小相同。先算数量积:

F1⋅F2=1×6+22×cos⁡45∘=6+22×22=23+24=3+12\boldsymbol F_1\cdot\boldsymbol F_2=1\times\frac{\sqrt6+\sqrt2}{2}\times\cos45^\circ =\frac{\sqrt6+\sqrt2}{2}\times\frac{\sqrt2}{2}=\frac{2\sqrt3+2}{4}=\frac{\sqrt3+1}{2}

再算 ∣F2∣2\left|\boldsymbol F_2\right|^2:

∣F2∣2=(6+22)2=8+434=2+3\left|\boldsymbol F_2\right|^2=\left(\frac{\sqrt6+\sqrt2}{2}\right)^2=\frac{8+4\sqrt3}{4}=2+\sqrt3

于是

∣F1+F2∣2=∣F1∣2+2 F1⋅F2+∣F2∣2=1+(3+1)+(2+3)=4+23\left|\boldsymbol F_1+\boldsymbol F_2\right|^2 =\left|\boldsymbol F_1\right|^2+2\,\boldsymbol F_1\cdot\boldsymbol F_2+\left|\boldsymbol F_2\right|^2 =1+\left(\sqrt3+1\right)+\left(2+\sqrt3\right)=4+2\sqrt3

注意 4+23=(3+1)24+2\sqrt3=\left(\sqrt3+1\right)^2,开方得

∣F3∣=∣F1+F2∣=3+1 (N)≈2.7 N\left|\boldsymbol F_3\right|=\left|\boldsymbol F_1+\boldsymbol F_2\right|=\sqrt3+1\ (\mathrm N)\approx 2.7\ \mathrm N

4+234+2\sqrt3 能配成完全平方,是这道题的数字设计。 遇到 a+2ba+2\sqrt b 先试着凑 (x+y)2\left(\sqrt x+\sqrt y\right)^2,凑得上就不必留着根号里的根号。

(2) F3\boldsymbol F_3 与 F1\boldsymbol F_1 夹角的大小

建系最省事。取 F1\boldsymbol F_1 的方向为 xx 轴正方向:

F1=(1, 0),F2=6+22(cos⁡45∘, sin⁡45∘)=(3+12, 3+12)\boldsymbol F_1=(1,\ 0),\qquad \boldsymbol F_2=\frac{\sqrt6+\sqrt2}{2}\left(\cos45^\circ,\ \sin45^\circ\right) =\left(\frac{\sqrt3+1}{2},\ \frac{\sqrt3+1}{2}\right)

相加再取相反向量:

F1+F2=(3+32, 3+12),F3=(−3+32, −3+12)\boldsymbol F_1+\boldsymbol F_2=\left(\frac{3+\sqrt3}{2},\ \frac{\sqrt3+1}{2}\right),\qquad \boldsymbol F_3=\left(-\frac{3+\sqrt3}{2},\ -\frac{\sqrt3+1}{2}\right)

设 F3\boldsymbol F_3 与 F1\boldsymbol F_1 的夹角为 φ\varphi:

cos⁡φ=F3⋅F1∣F3∣∣F1∣=−3+323+1=−3(3+1)23+1=−32\cos\varphi=\frac{\boldsymbol F_3\cdot\boldsymbol F_1}{\left|\boldsymbol F_3\right|\left|\boldsymbol F_1\right|} =\frac{-\dfrac{3+\sqrt3}{2}}{\sqrt3+1} =\frac{-\dfrac{\sqrt3\left(\sqrt3+1\right)}{2}}{\sqrt3+1}=-\frac{\sqrt3}{2}

因为 φ∈[0∘,180∘]\varphi\in[0^\circ,180^\circ],所以

φ=150∘\boxed{\varphi=150^\circ}

两个自检

其一,用方向角复核。 F1+F2\boldsymbol F_1+\boldsymbol F_2 的方向角 α\alpha 满足

tan⁡α=(3+1)/2(3+3)/2=3+13(3+1)=13\tan\alpha=\frac{(\sqrt3+1)/2}{(3+\sqrt3)/2}=\frac{\sqrt3+1}{\sqrt3\left(\sqrt3+1\right)}=\frac{1}{\sqrt3}

所以 α=30∘\alpha=30^\circ;F3\boldsymbol F_3 与它反向,与 F1\boldsymbol F_1 的夹角就是 180∘−30∘=150∘180^\circ-30^\circ=150^\circ,与上面一致。

其二,三个夹角之和应为 360∘360^\circ。 三个力两两之间的夹角是 45∘45^\circ、150∘150^\circ 和 165∘165^\circ(F2\boldsymbol F_2 在 45∘45^\circ、F3\boldsymbol F_3 在 210∘210^\circ, 两者相差 165∘165^\circ),

45∘+150∘+165∘=360∘45^\circ+150^\circ+165^\circ=360^\circ

三个共点力平衡时首尾相接成一个封闭三角形,这个和必然是 360∘360^\circ, 算完顺手加一下,角度算错立刻能看出来。

原书转写(OCR,供核对)

共 2 页· 默认折起

机器转写,如有出入以上方扫描图为准。它是原文可搜索、可复制公式、读屏器读得出的形态, 也是教材原文引文的逐字比对靶。

  1. 如图,在 △ABC\triangle ABC 中,点 OO 是 BCBC 的中点,过点 OO 的直线分别交直线 ABAB,ACAC 于不同的两点 MM,NN。设 AB=mAMAB = mAM,AC=nANAC = nAN,求 m+nm + n 的值。

(第2题)

(第3题)

6.4.2 向量在物理中的应用举例

下面,我们再来感受一下向量在物理中的应用.

例3 在日常生活中,我们有这样的经验:两个人共提一个旅行包,两个拉力夹角越大越费力;在单杠上做引体向上运动,两臂的夹角越小越省力.你能从数学的角度解释这种现象吗?

分析:不妨以两人共提旅行包为例,只要研究清楚两个拉力的合力、旅行包所受的重力以及两个拉力的夹角三者之间的关系,就可以获得问题的数学解释.

解:先来看共提旅行包的情况. 如图 6.4-5,设作用在旅行包上的两个拉力分别为 F1F_{1} , F2F_{2} ,为方便起见,我们不妨设 ∣F1∣=∣F2∣\left|F_{1}\right|=\left|F_{2}\right| . 另设 F1F_{1} , F2F_{2} 的夹角为 θ\theta ,旅行包所受的重力为 G.

由向量的平行四边形法则、力的平衡以及直角三角形的知识,可以知道

∣F1∣=∣G∣2cos⁡θ2.| \boldsymbol {F} _ {1} | = \frac {| \boldsymbol {G} |}{2 \cos \frac {\theta}{2}}.

这里, ∣G∣|\pmb{G}| 为定值.分析上面的式子,我们发现,当 θ\theta 由0逐渐变大到π\pi 时, θ2\frac{\theta}{2} 由0逐渐变大到 π2\frac{\pi}{2} , cos⁡θ2\cos \frac{\theta}{2} 的值由大逐渐变小,此时 ∣F1∣|\pmb{F}_1| 由小

图6.4-5

逐渐变大;反之,当 θ\theta 由 π\pi 逐渐变小到0时,θ2\frac{\theta}{2} 由 π2\frac{\pi}{2} 逐渐变小到0,cos⁡θ2\cos \frac{\theta}{2} 的值由小逐渐变大,此时 ∣F1∣|F_1| 由大逐渐变小。这就是说,F1,F2F_1, F_2 之间的夹角越大越费力,夹角越小越省力。

同理,在单杠上做引体向上运动,两臂的夹角越小越省力.

探究

(1) 当 θ\theta 为何值时, ∣F1∣\left|F_{1}\right| 最小?最小值是多少?

(2) ∣F1∣|F_{1}| 能等于 ∣G∣|G| 吗?为什么?

事实上,要使 ∣F1∣|F_{1}| 最小,只需 cos⁡θ2\cos \frac{\theta}{2} 最大,此时 cos⁡θ2=1\cos \frac{\theta}{2} = 1 ,可得 θ=0\theta = 0 .于是 ∣F1∣|F_{1}| 的最小值为 ∣G∣2\frac{|G|}{2} .若要使 ∣F1∣=∣G∣|F_{1}| = |G| ,只需 cos⁡θ2=12\cos \frac{\theta}{2} = \frac{1}{2} ,此时 θ2=π3\frac{\theta}{2} = \frac{\pi}{3} ,即 θ=2π3\theta = \frac{2\pi}{3}

例 4 如图 6.4-6,一条河两岸平行,河的宽度 d=500 md=500\ m ,一艘船从河岸边的 A 地出发,向河对岸航行。已知船的速度 v1v_{1} 的大小为 ∣v1∣=10 km/h\left|v_{1}\right|=10\ km/h ,水流速度 v2v_{2} 的大小为 ∣v2∣=2 km/h\left|v_{2}\right|=2\ km/h ,那么当航程最短时,这艘船行驶完全程需要多长时间(精确到 0.1 min)?
分析:如果水是静止的,那么船只要取垂直于河岸的方向行驶,就能使航程最短,此时所用时间也是最短的。考虑到水的流速,要使航程最短,船的速度与水流速度的合速度 v 必须垂直于河岸。

图6.4-6

解:设点 B 是河对岸一点,AB 与河岸垂直,那么当这艘船实际沿着 AB 方向行驶时,船的航程最短.

如图6.4-7,设 v=v1+v2\pmb {v} = \pmb{v}_1 + \pmb{v}_2 ,则

∣v∣=∣v1∣2−∣v2∣2=96(km/h).\mid \boldsymbol {v} \mid = \sqrt {\mid \boldsymbol {v} _ {1} \mid^ {2} - \mid \boldsymbol {v} _ {2} \mid^ {2}} = \sqrt {9 6} (\mathrm{km/h}).

此时,船的航行时间

t=d∣v∣=0.596×60≈3.1(min).t = \frac {d}{| \boldsymbol {v} |} = \frac {0 . 5}{\sqrt {9 6}} \times 6 0 \approx 3. 1 (\mathrm{min}).

图6.4-7

所以,当航程最短时,这艘船行驶完全程需要 3.1 min.

练习

  1. 一物体在力 F\pmb{F} 的作用下,由点 A(20,15)A(20, 15) 移动到点 B(7,0)B(7, 0). 已知 F=(4,−5)\pmb{F} = (4, -5),求 F\pmb{F} 对该物体所做的功.

  2. 如图,一滑轮组中有两个定滑轮 A,B,在从连接点 O 出发的三根绳的端点处,挂着 3 个重物,它们所受的重力分别为 4 N,4 N 和 434\sqrt{3} N. 此时整个系统恰处于平衡状态,求 ∠AOB\angle AOB 的大小.

  3. 若平面上的三个力 F1F_{1} , F2F_{2} , F3F_{3} 作用于一点,且处于平衡状态.已知 ∣F1∣=1 N,∣F2∣=6+22 N, F1\left|F_{1}\right|=1\ N,\left|F_{2}\right|=\frac{\sqrt{6}+\sqrt{2}}{2}\ N,\ F_{1} 与 F2F_{2} 的夹角为 45∘45^{\circ} ,求:

(第2题)

(1) F3F_{3} 的大小;

(2) F3F_{3} 与 F1F_{1} 夹角的大小.